⌁
Awesome World Model Hub
论文 · 数据集 · 项目
首页
论文
数据集
项目
分析
趋势
English
GitHub
← 返回数据集列表
Ropedia W0
2026
数据集
数据集分析
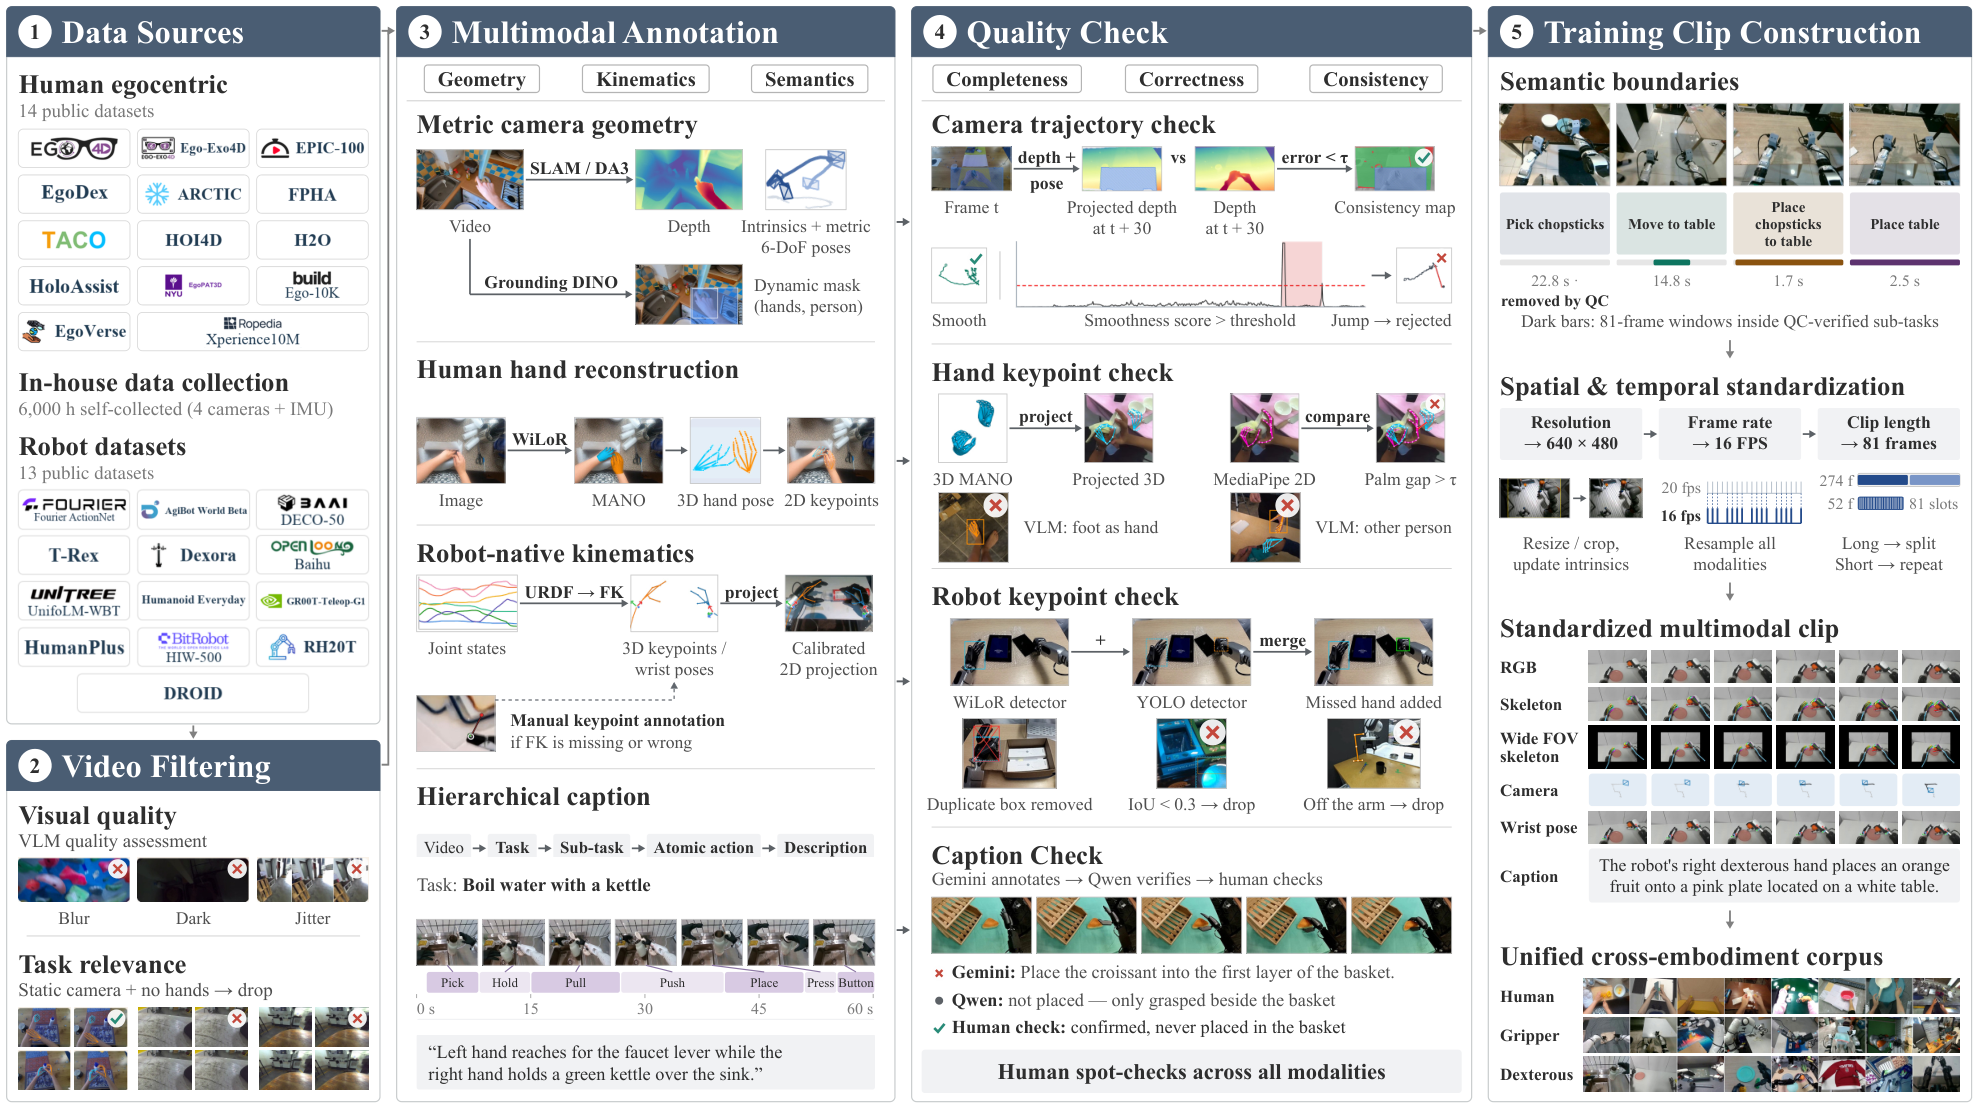
Ropedia W0 是跨具身移动操作世界基础模型,支持从零样本到后训练的预测、规划与实时VR推演。
来源线索
来源:papers。
派生自论文:Ropedia W0:利用人类经验跨具身形态扩展移动操作世界模型
关联论文
Ropedia W0:利用人类经验跨具身形态扩展移动操作世界模型
资源
论文